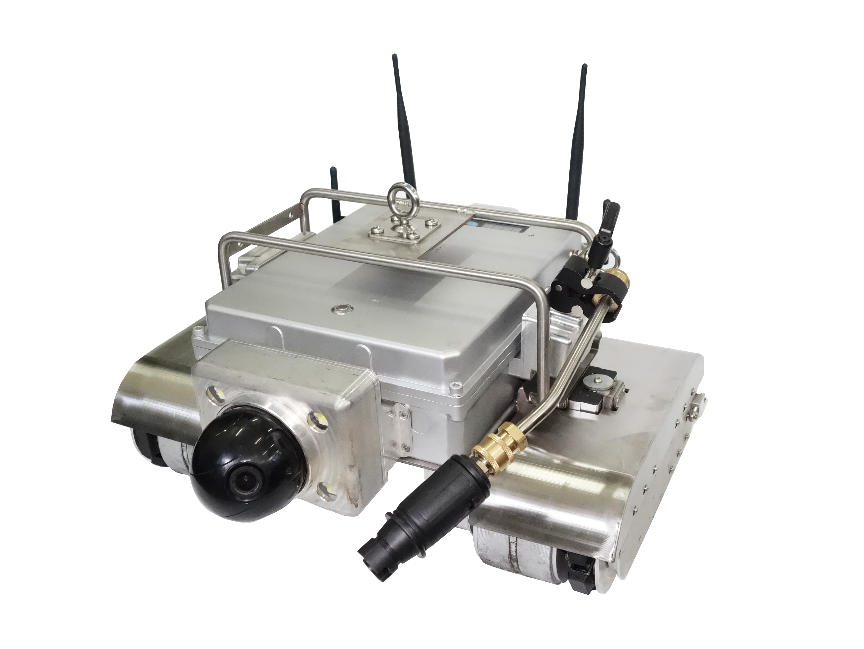
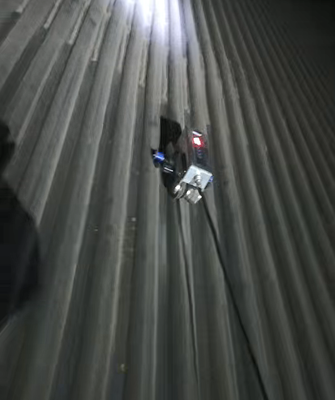
TG-M90 Automatisierter EMAT-Wanddickenmess-Inspektions-Crawler
Strukturbeschreibung
1. Roboter-Karosseriestruktur

2. Zusammensetzung des Steuersystems
2.1 Steuerkasten
2.2 Steuersystem
2.3 Management-System-Software
Die intelligente Inspektionsroboter-Management-System-Software ist in das Terminal-Steuersystem integriert und ermöglicht die Echtzeit-Überwachung von Bild- und Wanddickenmessdaten, Robotersteuerung, Pfadplanung sowie den Export von Wanddickenmessdaten und Trajektoriendetails.
Bedienungsanleitung
3.1 Installationsanleitung
① Kabelverbindung:
a) Verbinden Sie zuerst den Steuerkasten mit dem Roboter-Chassis über eine Wickelrolle;
b) Schließen Sie dann den Ladeanschluss des Steuerkastens an die Stromversorgung an;
c) Sowohl der Steuerkasten als auch der Roboter sind mit Batterien ausgestattet, die entweder durch Anschluss an eine Stromquelle oder durch Aufladen und drahtlose Nutzung verwendet werden können.
② Installation der Positionierungsvorrichtung:
1) Installieren Sie zuerst die beiden schwarzen N-Typ 2.4G UWB-Positionierungsantennen an der Antennenschnittstelle oben am Roboter-Chassis;
2) Installieren Sie dann zwei schwarze SMA-Schnittstellen 2.4G WIFI-Antennen an den Antennenschnittstellen an beiden Seiten des Roboter-Chassis;
3) Schließlich wurden die Basisstationen installiert, eine an jeder der vier Ecken des zu prüfenden wassergekühlten Wandbereichs.
③Installation der Absturzsicherung:
Die Absturzsicherung muss hoch aufgehängt und niedrig verwendet werden. Die beiden Absturzsicherungen werden an den Rohrschellen an beiden Seiten der wassergekühlten Wand aufgehängt, und das andere Ende der Absturzsicherung ist mit der Halterung über dem Roboter verbunden.
Stellen Sie vor der Verwendung sicher, dass die Absturzsicherung sicher angeschlossen und ordnungsgemäß funktioniert, und testen Sie die Verriegelung 2-3 Mal (Testverriegelungsmethode: Ziehen Sie das Sicherheitsseil mit normaler Geschwindigkeit heraus, es sollte ein "Klick"-Geräusch machen. Ziehen Sie das Sicherheitsseil fest, es sollte verriegeln. Wenn Sie es loslassen, sollte sich das Sicherheitsseil automatisch zurückziehen. Wenn sich das Sicherheitsseil nicht vollständig zurückzieht, ziehen Sie einen kleinen Teil des Sicherheitsseils heraus und lassen Sie es dann los). Wenn eine Anomalie festgestellt wird, stellen Sie die Verwendung sofort ein.
2. Bedienungsanleitung
2.1 Einschaltprüfung
① Der Schalter für die Roboter-Zusatzbeleuchtung befindet sich am Roboter-Chassis. Schalten Sie vor Arbeitsbeginn zuerst den Lichtschalter ein.
② Klicken Sie auf die Schaltfläche "Schalter" unten rechts am Steuerkasten. Die drei grünen Anzeigelichter am Steuerkasten, "Gehen", "Manuell" und "Eingeschaltet", leuchten auf und zeigen den Anfangszustand und die normale Stromversorgung an.
3.2.2 Roboterbewegung
①Tastatursteuerung
Der Roboter befindet sich beim Start standardmäßig im manuellen Steuerungsmodus. Die Auswahl von "Gehen" ermöglicht eine schnelle Bewegung, während die Auswahl von "Test" eine langsame Bewegung ermöglicht. Der Roboter kann mit den physischen Richtungstasten am Steuerkasten vorwärts, rückwärts, drehen und stoppen gesteuert werden.
② Softwaresteuerung
Klicken Sie auf "Robotersteuerung" auf der Homepage der Management-System-Software, um die Bedienoberfläche aufzurufen. Sie können den Roboter über die Software steuern und die Bewegungsposition des Roboters synchron im Koordinatensystem anzeigen.
2.3 Pfadplanung
Klicken Sie auf "Pfadplanung" auf der Homepage der Management-System-Software, um die Gehroute des Roboters festzulegen. Der Roboter kann sich dann automatisch entlang des voreingestellten Pfades bewegen, und die Koordinaten des Roboters werden auf der Seite angezeigt.
2.4 Visuelle Inspektion
① Das visuelle Inspektionssystem besteht hauptsächlich aus zwei Teilen. Es verfügt über ein integriertes Design, das die gleichzeitige Ausgabe von drei Panoramaansichten aus verschiedenen Richtungen und einer Nahaufnahme ermöglicht und die Panorama-Verknüpfungsfunktion unterstützt. Der Schwenk-Neige-Zoom (PTZ) der Nahaufnahme-Kamera wird über einen Steuerkasten eingestellt und gezoomt, um den Inspektionsbereich in die Mitte des Bildes zu bringen. Der Infrarot-Beleuchtungsradius kann bis zu 10 Meter erreichen. Die maximale Auflösung und Bildrate kann 1920×1080@30fps erreichen.
② Das Hauptsystem-Software kann Umgebungsbilder und Wanddickenmessdaten in Echtzeit anzeigen. Durch Klicken auf die Schwenk-Neige-Steuertaste auf der Softwareoberfläche wird die 360°-Drehung und der elektrische Fokus der Kamera gesteuert, um die Anforderungen für die vergrößerte Beobachtung lokaler Bereiche zu erfüllen. Durch Klicken auf "Anzahl der Fensterteilungen" können Sie auswählen, ob Bilder von einer oder mehreren Kameras angezeigt werden sollen.
③ Der Beleuchtungsschalter befindet sich am Roboter-Chassis. Wenn er eingeschaltet ist, erleichtert er die Beobachtung des Betriebszustands und der Route des Roboters in dunklen Umgebungen.
④ Während der Inspektion können Sie auf "Bild aufnehmen" oder "Aufnahme starten" klicken, um Fotos und Videos von Defekten zu machen. Nach Abschluss der Inspektion exportieren Sie die Bildinformationen, Wanddickenmessdaten und Trajektoriendetails.
3.2.5 Elektromagnetische Ultraschall-Wanddickenmessung
① Klicken Sie auf die Schaltfläche "Test" am Steuerkasten, und der Roboter wechselt in den Wanddickenmessmodus.
② Der Roboter-Chassis ist mit einem Ultraschall-Wanddickenmessmodul ausgestattet, das keinen Kopplungsmittel benötigt und es der Oberfläche des Werkstücks ermöglicht, Koks, Rost und Unebenheiten von weniger als 2 mm aufzuweisen; es kann die Wanddicke kontinuierlich und schnell messen und stabil an den Steuerkasten ausgeben.
③ Während des Inspektionsbetriebs kann der Wanddicken-Sensor des Roboter-Chassis an wassergekühlte Wandrohre unterschiedlicher Spezifikationen angepasst werden und eine kontinuierliche Wanddickenmessung von wassergekühlten Wandrohren unterschiedlicher Durchmesser realisieren.
④ Wanddickenmessdaten können in Echtzeit auf dem Bildschirm des Steuerkastens angezeigt werden, und die Wanddickenmessdaten unterstützen auch die Abfrage historischer Daten.
3.2.6 Markierungsfunktion
Wenn eine Anomalie erkannt wird, kann mit der Markierungsfunktion Farbe auf die Rohroberfläche gesprüht werden, um den Fehlerpunkt zu markieren, damit der Fehlerpunkt schnell lokalisiert und repariert werden kann.
3.2.7 Präzisionspositionierungssystem
Das Roboter-Chassis ist mit einem Rohrerkenungsmodul ausgestattet. Wenn die Bewegungsrichtung des Roboters in Richtung der positiven X-Achse erfolgt, erhöht sich die Zählung um 1 für jedes vorbeifahrende Rohr; wenn die Bewegungsrichtung des Roboters in Richtung der negativen X-Achse erfolgt, verringert sich die Zählung um 1 für jedes vorbeifahrende Rohr. Dieses Zählmodul kann die Rohrposition für jeden Satz von Wanddickenmessdaten lokalisieren und so eine genaue Positionierung der Wanddickenmessdaten und der Bewegungsbahn erreichen.
3.2.8 Hochdruckwasserreinigung
Der Roboter-Chassis ist mit einem Hochdruckwasserreinigungsmodul ausgestattet, um eine Hochdruckwasserreinigung des Spiralabschnitts, des geraden Abschnitts und des schrägen Aschetrichters der wassergekühlten Wand durchzuführen. Der Druck kann bis zu 10 MPa erreichen, der zum Entfernen von Oberflächenstaub und Koks verwendet wird und die Grundlage für nachfolgende Inspektionsarbeiten schafft. Der Reinigungsschalter befindet sich an der Hochdruckwasserpumpe.
Die Hochdruckwasserpistole und das Wasserrohr sind mit einer Halterung an der Vorderseite rechts des Roboters befestigt, und das Wasserrohr ist mit der Wasserpumpe verbunden. Wenn die Hochdruckwasserpumpe eingeschaltet ist, bewegt sich die Wasserpistole mit dem Roboter entlang der wassergekühlten Wandrohrbank, um die Rohrwandfläche zu reinigen.
3.3 Fehler und Lösungen
① Elektrischer Fehler
Roboter können Fehlfunktionen wie Schäden an der Leiterplatte, Motorausfälle und Kabelbrüche aufweisen. Diese Fehlfunktionen können dazu führen, dass der Roboter fehlerhaft funktioniert oder abstürzt, z. B. wenn der Roboter unkontrollierbar wird, der Steuerkasten beim Einschalten nicht reagiert, der Steuerkasten keine Stromversorgung erhält, keine Bildübertragung erfolgt und die Wanddickenmessdaten nicht normal zurückgemeldet werden.
Lösung: Untersuchen Sie das beschädigte Teil und ersetzen Sie es.
②Ungenauigkeit der Wanddickenmessdaten
Ursache: Das magnetische Pulver der wassergekühlten Wand kann die Sonde verunreinigt haben, was zu ungenauen Wanddickenmessungen führt.
Lösung: Reinigen Sie die Sonde des Wanddickenmessgeräts. Wenn das Problem weiterhin besteht, führen Sie mehrere Tests durch, um zu prüfen, ob das Wanddickenmessgerät selbst defekt ist.
③ Softwarefehler
Systemsoftware kann Programmabstürze, Datenverlust oder fehlgeschlagene Software-Updates aufweisen, was dazu führen kann, dass der Roboter fehlerhaft funktioniert oder keine Netzwerkverbindung herstellen kann.
Lösung: Installieren Sie die Software neu, stellen Sie Sicherungsdaten wieder her und überprüfen Sie die Netzwerkverbindung.
4. Technische Parameter und Leistungsindikatoren
Roboter-Chassis
Abmessungen: 490mm*483mm*249mm
Gewicht: 27,5 kg
Maximale Last: 40 kg
Stromversorgung: DC48V, 12Ah (AC220V)
Kamera: 1920*1080
Maximale Gehgeschwindigkeit: 5 m/min
Wanddickenmess-Gehgeschwindigkeit: 2 m/min
Positionierungsgenauigkeit: ±2cm
Kann auf der Stelle drehen
Wasserdichtigkeitsklasse: IP65
Neigungswinkel: 120°
Reinigungdruck: 10 MPa
Wanddickenmessparameter
Messbereich: 0,8~300mm
Wanddickenmessgenauigkeit: 0,1 mm
5. Packliste
|
Seriennummer
|
Komponentenname
|
Menge
|
Seriennummer
|
Komponentenname
|
Menge
|
|
1
|
Roboter-Chassis
|
1 Einheit
|
10
|
Hochdruckwasserpistole, Wasserschlauch
|
1 Satz
|
|
2
|
Steuerkasten
|
1 Einheit
|
11
|
Roboter
Hauptverpackungsbox
|
1
|
|
3
|
Steuerkasten
48V Ladegerät
|
1
|
12
|
Hochdruckwasserpistolen-Verpackungsbox
|
1
|
|
4
|
Ontologie
24V Ladegerät
|
1
|
13
|
Absturzsicherungs-Verpackungsbox
|
1
|
|
5
|
2-Meter-Verbindungskabel
|
1 Stück
|
14
|
Maus
|
1
|
|
6
|
Verbindungskabel + Spule
|
1 Satz
|
15
|
Ladegerät für Standort-Basisstation
|
2
|
|
7
|
UWB-Positionierungsbasisstation
|
4
|
16
|
Produkthandbuch +
Produkt-Packliste
|
1 Exemplar
|
|
8
|
Absturzsicherung
|
2 Sätze
|
1 7
|
Produktzertifikat
|
1 Exemplar
|
|
9
|
Hochdruck-Wasserstrahlgerät
|
1 Einheit
|
18
|
Produktgarantiekarte
|
1 Exemplar
|

 Ihre Nachricht muss zwischen 20 und 3.000 Zeichen enthalten!
 German